| MOQ: | 1 |
| ราคา: | Tailored |
| บรรจุภัณฑ์มาตรฐาน: | ไม้อัด |
| ระยะเวลาการจัดส่ง: | 20 วันทำการ |
| วิธีการชำระเงิน: | ที/ที, เวสเทิร์นยูเนี่ยน |
| ความสามารถในการจัดหา: | 10 ชุดต่อเดือน |
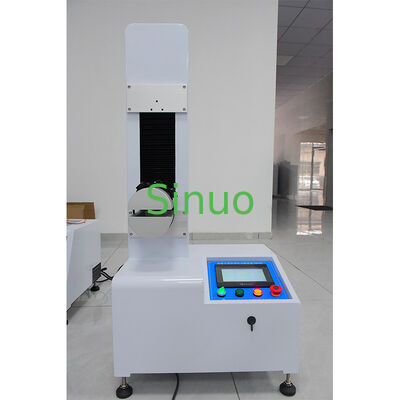
อุปกรณ์นี้ใช้เพื่อทดสอบว่าสายคาดศีรษะของแว่นตาว่ายน้ำสามารถทนต่อแรงเค้นเชิงกลที่เกิดขึ้นระหว่างการใช้งานปกติได้หรือไม่ โดยไม่เกิดการสึกหรอ คลายตัว หรือผลกระทบที่เป็นอันตรายอื่นๆ มากเกินไป เพื่อยืนยันความน่าเชื่อถือ
| พารามิเตอร์ | ข้อมูลจำเพาะ |
|---|---|
| ตัวอย่างและข้อจำกัด | แว่นตาที่ตั้งใจให้ใช้สำหรับการว่ายน้ำผิวน้ำ |
| วัตถุประสงค์การทดสอบ | ตรวจสอบว่าสายคาดศีรษะของแว่นตาว่ายน้ำสามารถทนต่อแรงเค้นเชิงกลระหว่างการใช้งานปกติได้หรือไม่ โดยไม่เกิดการสึกหรอ คลายตัว หรือผลกระทบที่เป็นอันตรายอื่นๆ มากเกินไป |
| หลักการทดสอบ | ใช้กลไกขับเคลื่อนด้วยเซอร์โวมอเตอร์เพื่อใช้แรง 10N±0.5N ที่ความเร็ว 6 ครั้ง/นาที เป็นเวลา 60 รอบ นอกจากนี้ยังใช้สำหรับการทดสอบแรงดึงของสายคาดศีรษะ |
| โครงสร้างและคุณสมบัติ | โครงสร้างแบบบูรณาการ, ขับเคลื่อนด้วยเซอร์โวมอเตอร์, ระบบส่งกำลังแบบสไลด์สกรูบอลความแม่นยำ, หน้าจอสัมผัสสี, ระบบควบคุมอัจฉริยะ PLC, เซ็นเซอร์แรง, โครงสร้างแคลมป์แบบคานยื่น |
| สภาพแวดล้อมการใช้งาน | AC220V±10%/50-60Hz, 1kW; อุณหภูมิในการทำงาน: 0-40°C; ความชื้น: 30%-90%; ขนาด: ก650*ล400*ส750มม.; น้ำหนัก: 100กก. |
| รายการทดสอบ | 1. การทดสอบความทนทานต่อแรงโหลด 2. การทดสอบแรงดึงของสายคาดศีรษะ |
|---|---|
| ช่วงตัวอย่างทดสอบ | แว่นตาที่ตั้งใจให้ใช้สำหรับการว่ายน้ำผิวน้ำ |
| เวิร์คสเตชั่น | สถานีเดียว |
| การควบคุมไฟฟ้า | การควบคุมแบบบูรณาการอัจฉริยะ Mitsubishi PLC, HMI สี 7 นิ้ว, การส่งออกข้อมูล USB |
| โหมดการทำงาน | การทำงานแบบแมนนวลหรือแบบตั้งโปรแกรมได้ |
| ฟังก์ชัน | จำลองการดึงสายคาดศีรษะ, ใช้แรงซ้ำๆ, ความถี่การทดสอบที่ตั้งโปรแกรมได้, ระยะการเคลื่อนที่, ค่าแรง, และจำนวนครั้งที่ทดสอบ |
| วิธีการขับเคลื่อน | เซอร์โวมอเตอร์ + กลไกขับเคลื่อนแบบสไลด์ความแม่นยำ |
การจับยึดด้วยกลไก: ซีกโลกด้านบนจะถูกยึดอยู่ และซีกโลกด้านล่างจะเชื่อมต่อกับกลไกขับเคลื่อน เมื่อกลไกขับเคลื่อนเคลื่อนที่ขึ้นและลงในแนวตั้งเทียบกับซีกโลกด้านบน ศูนย์กลางในแนวตั้งของซีกโลกด้านบนและด้านล่างจะตรงกัน
พื้นผิวทรงกระบอกซีกโลกด้านบนและด้านล่าง: R135±30มม.
| พารามิเตอร์ | ช่วง |
|---|---|
| จำนวนครั้งที่ทดสอบ | 0-999,999 (ตั้งค่าได้) |
| อัตราการทดสอบ | 5-12 ครั้ง/นาที (ตั้งค่าได้, ค่าเริ่มต้น 6 ครั้ง/นาที) |
| ระยะชักการทดสอบ | 0-200มม. |
| ความเร็วในการทดสอบ | 0-300มม./นาที |
|
|
| MOQ: | 1 |
| ราคา: | Tailored |
| บรรจุภัณฑ์มาตรฐาน: | ไม้อัด |
| ระยะเวลาการจัดส่ง: | 20 วันทำการ |
| วิธีการชำระเงิน: | ที/ที, เวสเทิร์นยูเนี่ยน |
| ความสามารถในการจัดหา: | 10 ชุดต่อเดือน |
อุปกรณ์นี้ใช้เพื่อทดสอบว่าสายคาดศีรษะของแว่นตาว่ายน้ำสามารถทนต่อแรงเค้นเชิงกลที่เกิดขึ้นระหว่างการใช้งานปกติได้หรือไม่ โดยไม่เกิดการสึกหรอ คลายตัว หรือผลกระทบที่เป็นอันตรายอื่นๆ มากเกินไป เพื่อยืนยันความน่าเชื่อถือ
| พารามิเตอร์ | ข้อมูลจำเพาะ |
|---|---|
| ตัวอย่างและข้อจำกัด | แว่นตาที่ตั้งใจให้ใช้สำหรับการว่ายน้ำผิวน้ำ |
| วัตถุประสงค์การทดสอบ | ตรวจสอบว่าสายคาดศีรษะของแว่นตาว่ายน้ำสามารถทนต่อแรงเค้นเชิงกลระหว่างการใช้งานปกติได้หรือไม่ โดยไม่เกิดการสึกหรอ คลายตัว หรือผลกระทบที่เป็นอันตรายอื่นๆ มากเกินไป |
| หลักการทดสอบ | ใช้กลไกขับเคลื่อนด้วยเซอร์โวมอเตอร์เพื่อใช้แรง 10N±0.5N ที่ความเร็ว 6 ครั้ง/นาที เป็นเวลา 60 รอบ นอกจากนี้ยังใช้สำหรับการทดสอบแรงดึงของสายคาดศีรษะ |
| โครงสร้างและคุณสมบัติ | โครงสร้างแบบบูรณาการ, ขับเคลื่อนด้วยเซอร์โวมอเตอร์, ระบบส่งกำลังแบบสไลด์สกรูบอลความแม่นยำ, หน้าจอสัมผัสสี, ระบบควบคุมอัจฉริยะ PLC, เซ็นเซอร์แรง, โครงสร้างแคลมป์แบบคานยื่น |
| สภาพแวดล้อมการใช้งาน | AC220V±10%/50-60Hz, 1kW; อุณหภูมิในการทำงาน: 0-40°C; ความชื้น: 30%-90%; ขนาด: ก650*ล400*ส750มม.; น้ำหนัก: 100กก. |
| รายการทดสอบ | 1. การทดสอบความทนทานต่อแรงโหลด 2. การทดสอบแรงดึงของสายคาดศีรษะ |
|---|---|
| ช่วงตัวอย่างทดสอบ | แว่นตาที่ตั้งใจให้ใช้สำหรับการว่ายน้ำผิวน้ำ |
| เวิร์คสเตชั่น | สถานีเดียว |
| การควบคุมไฟฟ้า | การควบคุมแบบบูรณาการอัจฉริยะ Mitsubishi PLC, HMI สี 7 นิ้ว, การส่งออกข้อมูล USB |
| โหมดการทำงาน | การทำงานแบบแมนนวลหรือแบบตั้งโปรแกรมได้ |
| ฟังก์ชัน | จำลองการดึงสายคาดศีรษะ, ใช้แรงซ้ำๆ, ความถี่การทดสอบที่ตั้งโปรแกรมได้, ระยะการเคลื่อนที่, ค่าแรง, และจำนวนครั้งที่ทดสอบ |
| วิธีการขับเคลื่อน | เซอร์โวมอเตอร์ + กลไกขับเคลื่อนแบบสไลด์ความแม่นยำ |
การจับยึดด้วยกลไก: ซีกโลกด้านบนจะถูกยึดอยู่ และซีกโลกด้านล่างจะเชื่อมต่อกับกลไกขับเคลื่อน เมื่อกลไกขับเคลื่อนเคลื่อนที่ขึ้นและลงในแนวตั้งเทียบกับซีกโลกด้านบน ศูนย์กลางในแนวตั้งของซีกโลกด้านบนและด้านล่างจะตรงกัน
พื้นผิวทรงกระบอกซีกโลกด้านบนและด้านล่าง: R135±30มม.
| พารามิเตอร์ | ช่วง |
|---|---|
| จำนวนครั้งที่ทดสอบ | 0-999,999 (ตั้งค่าได้) |
| อัตราการทดสอบ | 5-12 ครั้ง/นาที (ตั้งค่าได้, ค่าเริ่มต้น 6 ครั้ง/นาที) |
| ระยะชักการทดสอบ | 0-200มม. |
| ความเร็วในการทดสอบ | 0-300มม./นาที |